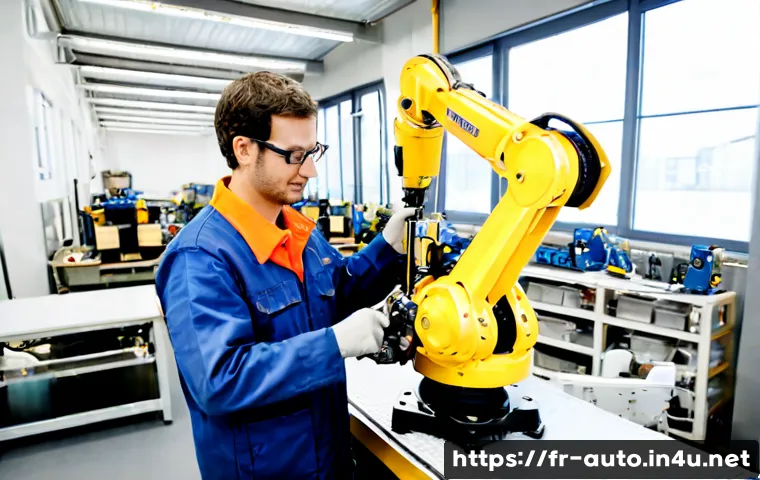
Les robots collaboratifs peuvent assister les opérateurs pour le montage, le contrôle ou la manutention. Découvrez des cas d’usage, les exigences de sécurité, les coûts à évaluer et les critères pour choisir une solution adaptée.
Un cobot apporte de la valeur lorsqu’il soulage l’opérateur sur des gestes répétitifs tout en lui laissant les opérations de jugement, de réglage ou de contrôle.
Un robot industriel classique est souvent plus pertinent pour une cadence élevée et un flux très stable, avec des protections adaptées. Le bon choix ne repose pas sur le seul prix du bras robotisé, mais sur la tâche, le temps de cycle, les changements de série et les exigences de sécurité.
Pour comparer des devis d’intégration robotique, il faut inclure l’outillage, les capteurs, les protections, la programmation, la formation et la maintenance.
Une visite de site et un essai de faisabilité restent nécessaires avant de chiffrer sérieusement un projet.
En un coup d’œil
- Un cobot convient aux tâches répétitives qui doivent rester proches de l’opérateur, à condition que l’analyse des risques le permette.
- Un robot industriel avec protections est souvent adapté aux cadences soutenues, aux mouvements rapides et aux flux standardisés.
- Un devis complet doit couvrir le robot, l’effecteur, la sécurité machine, l’intégration, la programmation, la formation et la maintenance.
| Critère de décision | Cobot | Robot industriel avec protections | Poste semi-automatisé |
|---|---|---|---|
| Usage principal | Assistance directe à l’opérateur | Automatisation de flux stables | Réduction ciblée d’un geste pénible |
| Flexibilité | Souvent intéressante pour les changements de série | À évaluer selon la cellule et l’outillage | Élevée si l’opérateur conserve les réglages |
| Sécurité | Analyse des risques indispensable | Protections, capteurs ou clôtures selon l’application | Risques du poste et de l’équipement à traiter |
| Cadence | À valider sur le cycle réel | Adaptée lorsque la production est régulière | Dépend davantage de l’intervention humaine |
| Budget à comparer | Bras, outil, capteurs, intégration et formation | Cellule, protections, programmation et maintenance | Équipement, ergonomie et éventuels dispositifs de sécurité |
Ce que la coopération humain-robot change réellement dans un atelier
Réponse rapide : automatiser les gestes répétitifs tout en conservant le jugement humain
La collaboration humain-robot vise à répartir le travail de façon utile : le robot répète une action stable, tandis que l’opérateur gère les exceptions, le contrôle, le changement de référence ou la décision qualité. Un cobot peut par exemple tenir une pièce, visser ou alimenter une machine pendant que la personne réalise une opération nécessitant de l’attention. Le bénéfice potentiel vient de la régularité du geste, de l’ergonomie et d’une meilleure disponibilité sur les tâches à valeur ajoutée.
Différence entre assistance à l’opérateur et automatisation complète
Un poste assisté conserve une présence humaine dans le cycle. L’opérateur peut charger une pièce, lancer une séquence et contrôler le résultat. Une cellule robotisée classique vise davantage une succession d’opérations automatisées, parfois séparées des personnes par des protections. Il ne s’agit pas d’opposer les deux approches : la bonne solution dépend du volume, de la stabilité du produit et des changements de série.
Pourquoi le mot « collaboratif » ne remplace pas l’analyse des risques
Un robot qualifié de collaboratif n’autorise pas automatiquement le travail sans cage ni barrière. L’outillage, les arêtes des pièces, les zones de pincement, la vitesse des mouvements et l’environnement du poste doivent être évalués. Les modes étudiés peuvent inclure l’arrêt surveillé de sécurité, le guidage manuel, la surveillance de vitesse et de séparation, ou la limitation de puissance et de force. La mise en service doit s’inscrire dans les obligations applicables en France et dans l’Union européenne en matière de sécurité des machines et de prévention des risques au travail.
Exemples concrets d’équipes opérateur-robot en industrie
Assemblage, vissage et insertion de composants
Sur un poste d’assemblage, un cobot peut effectuer le vissage ou présenter un composant, pendant que l’opérateur vérifie l’orientation, traite une variante ou contrôle l’aspect final. Cette organisation est pertinente lorsque la séquence est répétitive mais que les références changent régulièrement. Avant d’automatiser, il faut confirmer que les pièces sont suffisamment stables et que l’outillage permet un positionnement fiable.
Chargement de machines, emballage et alimentation de ligne
Le chargement de machines est un cas fréquent : le robot prend de petites pièces, les place dans la machine, puis l’opérateur intervient sur le réglage, le contrôle ou l’approvisionnement. En conditionnement, il peut alimenter une ligne ou déposer des produits selon une séquence définie. Si la cadence devient prioritaire et que le flux est peu variable, une cellule robotisée protégée peut être plus cohérente qu’un poste collaboratif.
Contrôle qualité, inspection visuelle et traçabilité
Le robot peut présenter une pièce, la déplacer de manière répétable ou assister une opération de contrôle. L’opérateur conserve l’interprétation des défauts et la décision lorsque le contrôle exige du jugement. La traçabilité doit être pensée dès la définition du besoin : il faut préciser quelles informations doivent être associées à la pièce et à quel moment du cycle.
Ponçage, dosage et manutention de petites charges
Le ponçage, le dosage et la manutention de petites pièces peuvent réduire la répétition ou l’exposition à des gestes fatigants. Ces applications exigent toutefois une attention particulière à l’outil, aux projections, aux contacts possibles et aux conditions de nettoyage. Une démonstration sur les pièces réelles est préférable avant de retenir une solution d’automatisation industrielle.
Cobot, robot industriel ou poste semi-automatisé : comparer la valeur et le budget
Tableau comparatif : flexibilité, cadence, espace, sécurité et évolutivité
Le cobot n’est pas systématiquement le choix le moins coûteux ni le plus rapide à déployer. Son intérêt apparaît surtout lorsque la proximité avec l’opérateur et la flexibilité du poste ont de la valeur. Le robot industriel peut mieux répondre à une production continue, mais la cellule, les protections et l’intégration font partie de la comparaison. Un poste semi-automatisé mérite aussi d’être étudié lorsque seule une étape précise doit être améliorée.
Les postes de coût à inclure dans un devis en euros
Un devis d’intégration robotique ne devrait pas se limiter au bras robotisé. Vérifiez la présence de l’effecteur terminal, des capteurs, des protections éventuelles, de la programmation, de l’installation sur site, des essais, de la formation et de la maintenance. Ajoutez les interfaces avec les machines existantes ainsi que les contraintes d’implantation. Le coût total varie selon la charge utile, les outils, les capteurs, les protections et le niveau d’intégration demandé.
Quand l’intégration externe devient préférable à un projet interne
Faire appel à un intégrateur peut être pertinent lorsque le poste comporte plusieurs équipements, des exigences de sécurité complexes ou une programmation spécifique. Un projet interne reste envisageable si l’entreprise possède les compétences, le temps et un périmètre clairement maîtrisé. Dans les deux cas, un cahier des charges décrivant pièces, cadences, variantes, contraintes d’espace et conditions de sécurité facilite la comparaison.
Déployer une cellule collaborative sans créer de nouveaux risques
Partir d’une tâche stable, mesurable et répétitive
Choisissez d’abord une tâche dont les étapes sont identifiables : prise de pièce, positionnement, action, contrôle et dépose. Si l’opérateur compense constamment des défauts de pièces ou des changements non documentés, l’automatisation risque de déplacer le problème. Mesurez le cycle réel, y compris les manipulations, les arrêts et les changements de série.
Évaluer les risques liés à l’outil, aux pièces et aux mouvements
La checklist de sécurité doit inclure l’outil, les pièces, les zones de pincement, les vitesses, les trajectoires, le redémarrage et l’accès au poste. Une ventouse, une visseuse ou une pince peut modifier fortement le niveau de risque. La présence d’un opérateur à proximité doit être envisagée dans les conditions normales, mais aussi pendant les réglages, les incidents et la maintenance.
Tester les cadences réelles avant de fixer un objectif de rentabilité
Le retour sur investissement dépend du temps de cycle, du taux d’utilisation, des changements de série, de la qualité attendue et des contraintes de sécurité. Il ne peut pas être garanti sans données sur les volumes, les arrêts et les coûts opérationnels. Un essai de faisabilité avec les pièces, les outils et les conditions de production réelles aide à éviter des hypothèses trop optimistes.
Former les opérateurs, les régleurs et la maintenance
La formation ne doit pas viser uniquement le démarrage du robot. Les opérateurs doivent connaître les limites du poste et les procédures prévues ; les régleurs et la maintenance doivent comprendre les accès, les redémarrages et les interventions autorisées. Une solution bien intégrée reste plus facile à exploiter lorsqu’elle est comprise par les équipes qui l’utilisent au quotidien.
Quel scénario choisir selon votre atelier
PME avec petites séries et changements fréquents
Un cobot ou une automatisation partielle peut être à examiner si la tâche est répétitive, mais si les produits et les réglages évoluent souvent. L’objectif est de préserver la flexibilité de l’opérateur, sans chercher à automatiser toutes les exceptions. La simplicité de changement d’outil et de programmation doit être discutée dans le devis.
Production à cadence élevée et flux stable
Lorsque les pièces, les volumes et les séquences sont réguliers, un robot industriel dans une cellule avec protections peut mieux correspondre au besoin. La priorité devient alors la continuité du flux, la cohérence de l’implantation et la sécurité de l’ensemble. Une étude de cycle est nécessaire avant de conclure qu’un cobot suffit.
Poste pénible, difficulté de recrutement ou qualité irrégulière
Une automatisation peut soulager les gestes répétitifs, assister la manutention de petites charges ou stabiliser une opération telle que le vissage ou le dosage. Toutefois, si la qualité irrégulière vient de matières variables, d’un outillage usé ou d’instructions incomplètes, ces causes doivent être identifiées. Le robot reproduit une séquence ; il ne corrige pas spontanément un processus instable.
Critères de sélection et comparaison finale avant achat
Charge utile, portée, précision et compatibilité des outils
La charge utile doit être évaluée avec l’effecteur et la pièce, non avec la pièce seule. Vérifiez aussi la portée nécessaire, l’accès à la zone de travail, la précision attendue et la compatibilité avec les outils de vissage, de préhension, de dosage ou de contrôle. Une implantation réaliste évite d’acheter un équipement difficile à intégrer.
Sécurité, support technique, maintenance et disponibilité des pièces
Comparez les éléments de sécurité proposés, les conditions de maintenance, le support technique et la disponibilité des pièces nécessaires au poste. Demandez aussi qui intervient lors de la mise en service, des réglages et des évolutions de programme. Ces points influencent l’exploitation bien au-delà de l’achat initial.
Questions à poser à un intégrateur avant de signer un devis
Demandez quelles hypothèses de cycle ont été retenues, quels éléments de sécurité sont inclus et quelles tâches restent à la charge de l’entreprise. Vérifiez le périmètre de programmation, les essais prévus, la formation et les interfaces avec les équipements existants. Un devis comparable précise ce qui est fourni, ce qui doit être préparé sur site et ce qui nécessite une validation ultérieure.
Checklist finale de faisabilité et de coût total
Préparez les références de pièces, les volumes, les cadences souhaitées, les changements de série, les plans d’implantation et les contraintes d’accès. Listez les outils à embarquer, les données de contrôle et les règles de sécurité déjà en place. Ces informations permettent d’obtenir une comparaison plus utile entre cobot, robot industriel et prestation d’intégration.
Critères de choix et résumé comparatif
Avant de retenir une solution, vérifiez la stabilité de la tâche, la cadence réelle, la présence humaine nécessaire, les risques liés à l’outil et aux pièces, le coût total de la cellule et les compétences disponibles pour l’exploiter. Comparez les devis sur un même périmètre : matériel, sécurité, programmation, installation, formation et maintenance. Pour comparer les options d’intégration, consultez les caractéristiques techniques, les conditions de support et le contenu exact de chaque prestation sur les pages concernées.
Pour conclure
La collaboration humain-robot ne consiste pas simplement à placer un cobot à côté d’un opérateur. Elle repose sur une tâche bien définie, une sécurité adaptée et une organisation claire du travail. Un cobot peut être pertinent pour préserver la souplesse d’un atelier, tandis qu’une cellule robotisée classique peut mieux répondre à un flux stable et soutenu. Le choix le plus solide commence par une analyse de faisabilité sur le terrain.
Informations utiles à retenir
Le qualificatif « collaboratif » ne supprime pas l’analyse des risques. L’outillage et les pièces manipulées comptent autant que le bras robotisé. Le coût d’un projet inclut généralement l’intégration et non seulement l’équipement. Les essais sur pièces réelles aident à vérifier la cadence et la fiabilité du scénario envisagé.
Points importants à vérifier
Le budget total, la possibilité de travailler sans protections physiques et le retour sur investissement doivent être confirmés pour chaque application. Ils dépendent notamment des volumes, des vitesses, des changements de série, de l’environnement et des mesures de sécurité requises. Un fabricant ou un intégrateur ne peut être choisi sérieusement sans cahier des charges, visite de site et essai de faisabilité.
Questions fréquentes
Q1. Un cobot est-il toujours plus sûr qu’un robot industriel classique ?
A1. Non. Un cobot est conçu pour partager un espace ou une tâche avec un opérateur, mais la sécurité dépend de l’application complète. L’outil, les pièces, les vitesses, les trajectoires et les zones de pincement doivent faire l’objet d’une analyse des risques.
Q2. Quel budget prévoir pour installer un robot collaboratif dans une PME ?
A2. Il n’existe pas de montant valable pour tous les projets. Le coût total dépend notamment du bras robotisé, de la charge utile, de l’outillage, des capteurs, des protections, de la programmation, de l’intégration sur site, de la formation et de la maintenance.
Q3. Quelles tâches sont les plus adaptées à une collaboration entre opérateur et robot ?
A3. Le vissage, le conditionnement, le chargement de machines, le contrôle qualité, le ponçage, le dosage et la manutention de petites pièces font partie des applications fréquentes. La tâche doit toutefois être suffisamment répétitive, mesurable et compatible avec les exigences de sécurité du poste.